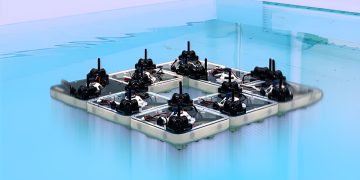
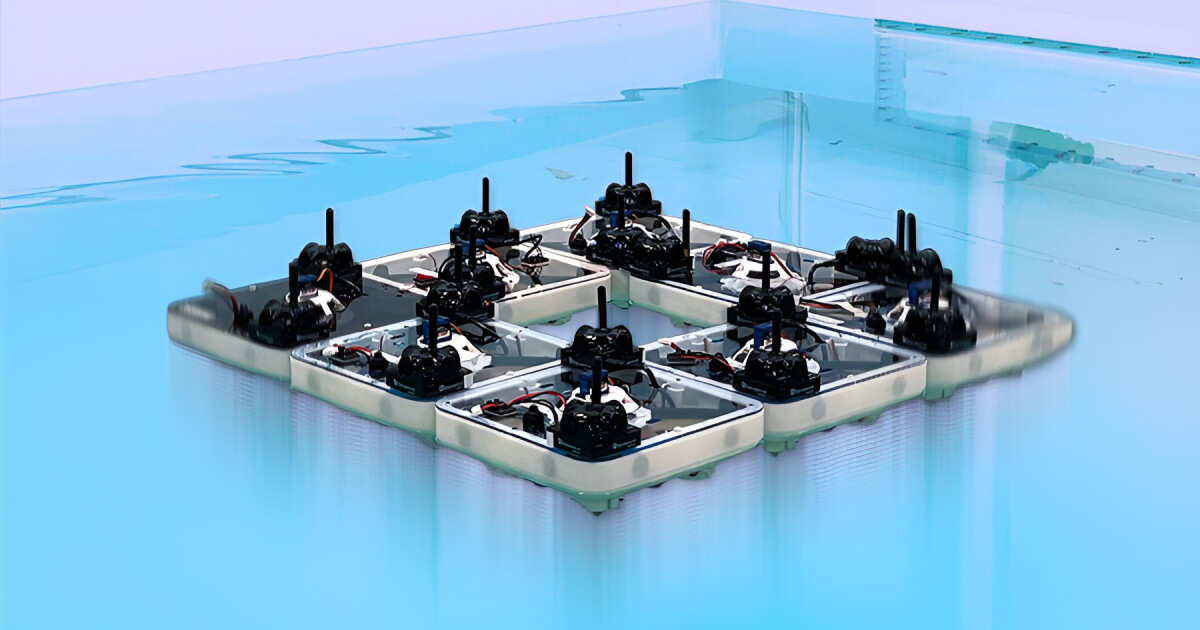
Robotické dlaždice FloatForm se dokážou na vodě převážně autonomně spojovat, rozpojovat a znovu skládat do platforem různých tvarů. Systém vytvořil tým z Massachusettského technologického institutu (MIT) pod vedením Daniely Rus, ředitelky tamní laboratoře Computer Science and Artificial Intelligence Laboratory (CSAIL). Moduly používají magnetické západky, senzory a vlastní pohon, přičemž od člověka potřebují jen omezené vedení. Výzkum zveřejněný v otevřeném režimu v časopise Nature Communications ukazuje možný základ pro budoucí plovoucí mosty, veřejné prostory či konstrukce využitelné při mimořádných událostech.
- Každá čtvercová dlaždice FloatForm měří 21 × 21 centimetrů.
- Magnety mohou zachytit sousední modul ze vzdálenosti až 15 centimetrů.
- V simulacích se může současně pohybovat flotila 64 robotů.
- Současné prototypy nejsou určené pro silné proudy ani oceánské vlny.
Moduly dostanou cíl, cestu si hledají samy
Na článku vedle Rus pracovali hlavní autor Wei Wang a výzkumníci Niklas Hagemann, Alejandro Gonzalez-Garcia a Carlo Ratti. Jejich řešení reaguje na problém, který vzniká při koordinaci většího počtu plavidel: pohyb každého modulu ovlivňuje voda i proudění vyvolané jeho sousedy, takže se roboti musejí vyhnout kolizím a zároveň dosáhnout určeného místa.
FloatForm proto kombinuje omezené centrální plánování s lokální samostatností. Nadřazený systém přidělí každému robotu konečnou pozici, zatímco samotný modul řeší navigaci, vyhýbání překážkám a přizpůsobování pohybu okolním jednotkám.
V praxi to znamená, že flotila nemusí čekat, až se roboti připojí jeden po druhém: v současných simulacích se může všech 64 jednotek přesouvat zároveň.
Takzvaná distribuovaná robotika obecně rozděluje rozhodování mezi jednotlivé stroje. Oproti čistě centrálnímu řízení tím omezuje závislost celé soustavy na jediném koordinátoru; pro budoucí nasazení na vodě by to mohlo znamenat pružnější reakci na změny proudění nebo poruchu některého modulu. Jde však o potenciální výhodu architektury, nikoli o důkaz, že je nynější prototyp připravený na skutečnou krizovou situaci.
Inspirací se staly vory a mosty z mravenců
Výzkumníci se při návrhu inspirovali koloniemi mravenců, kteří se podle jednoduchých pravidel dokážou spojovat do živých vorů a mostů. Podobně mají dlaždice FloatForm vlastní schopnosti a po připojení k sousedům vytvářejí stabilnější celek, což může pomoci při vlnění nebo v proudu.
Moduly mají jen omezený prostor pro baterie, proto konstruktéři usilovali o nízkou spotřebu pohonu i spojovacího mechanismu. Magnetické západky přitáhnou jinou jednotku až ze vzdálenosti 15 centimetrů, takže zbývající energie může sloužit k pohybu a výpočtům.
Hlavní myšlenkou FloatForm je proměnit vodní hladinu z pevně daného prostoru v plochu, jejíž tvar a funkce se mohou podle potřeby měnit.
Cestu k mostům pro lidi brzdí měřítko i vlny
Dnešní robotické dlaždice mají rozměry pouze 21 × 21 centimetrů. Gonzalez-Garcia upozornil, že v silně rozbouřené vodě takto malé čluny fungovat nemohou: podmínky v nádrži nelze srovnávat s prouděním v řece nebo s oceánskými vlnami.
Přechod k rozměrům využitelným lidmi by vyžadoval zesílené, případně mechanicky uzamykatelné spoje a také navigaci pomocí GPS nebo obrazu. Tým přitom navazuje na dřívější spolupráci Rattiho s Amsterdam Institute for Advanced Metropolitan Solutions, v jejímž rámci vznikala větší autonomní plavidla „Roboats“ pro amsterodamské kanály.
Autoři zmiňují široké spektrum budoucích možností: pátrací a záchranné operace, zdravotnickou pomoc, dočasné přístřeší, údržbu na dálku, sledování životního prostředí, dopravu nebo plovoucí trhy a pódia. Pro města s řekami a dalšími vodními plochami by modulární systém mohl znamenat infrastrukturu, kterou lze sestavit jen na dobu, kdy je potřeba. Než se však tato představa přiblíží realitě, bude nutné ověřit robustnost technologie ve výrazně náročnějších podmínkách.
Viděli byste pro podobné přestavitelné platformy využití také na českých řekách a nádržích?